Jeder, der schon mal ein Convers+ zerlegt hat und dafür die Tachonadeln entfernen musste kennt das Problem: "Sitzt die Nadel nach dem Zusammenbau wirklich wieder exakt da, wo sie hingehört?" Da manuelles Einstellen "nach Augenmaß" auf 0 km/h ungenau bleibt, habe ich mir eine automatisierte Prüfmethode auf Basis von CAN-Bus-Simulation und Bilderkennung (OpenCV) entwickelt. Hier ist eine Zusammenfassung der Methode, der technischen Hintergründe und der ersten Messergebnisse.
Idee & Zielsetzung
Das Verhalten der physikalischen Tachonadel über das gesamte Zifferblatt (0 bis 260 km/h) reproduzierbar und genau zu vermessen.
- Wie linear folgt der Schrittmotor den vorgegebenen CAN-Geschwindigkeiten?
- Gibt es softwareseitige Ruhezonen (Stillstandberuhigung bei Schrittgeschwindigkeit)?
- Entspricht die Zifferblatt-Geometrie 1:1 der Schrittmotor-Ansteuerung oder gibt es eine Kompensation (Kennlinie) in der Firmware?
Technische Hintergründe im Convers+
Das Convers+ steuert die Nadeln über Schrittmotoren an:
- EEPROM-Kennlinie: Die Skalierungs- und Schrittmotor-Parameter liegen dauerhaft im 24C16 EEPROM (beim Tacho ab Byte-Offset 0x006C) - Das gilt übrigens auch für den Drehzahlmesser der zwischen Benzin und Diesel unterscheidet
- Homing-Lauf: Beim Zündungslauf (Power Mode Z2) fährt das Kombiinstrument die Motoren zunächst gegen den internen Endanschlag unter 0 km/h, um die absolute Nullstellung zu referenzieren
- Werkseitige Justage: In der Serienfertigung wurden die Zeiger über einen Prüfstandsmodus (Pointer Placement Mode, ausgelöst über Pin AN5) montiert: Die MCU fuhr die nackten Motorachsen unter Haltestrom exakt auf die Nullposition, und Montageautomaten pressten die Zeiger mechanisch auf die Achse
- Signalverarbeitung: Im Normalbetrieb empfängt das IPC die Raddrehzahlen zyklisch über CAN (MS-CAN Frames 0x084/0x08B bzw. ABS 0x120 mit 0,01 km/h Auflösung). Ein interner Software-Tiefpassfilter glättet Sprünge und modelliert eine realistische Trägheit
Prüfaufbau & Messmethode
Fahrzeug-CAN Simulation
Das Kombiinstrument wird am Tisch über ein 12V-Labornetzteil und einen schnellen CAN-Adapter betrieben (dafür hab ich mein "UDS-Teensy" entwickelt), MS-CAN mit 125 kbit/s. Ich sende dazu zyklisch die CAN-Botschaften die auch im echten Fahrzeug vom IPC verarbeitet würden, eben genau die die das IPC in Betrieb halten ohne Fehler anzuzeigen (Zündung EIN, OSEK-Direct-NM Token-Ring, usw.)
Messverfahren
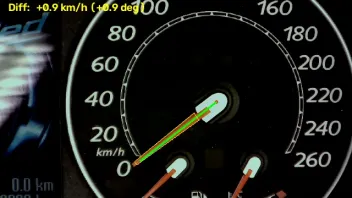
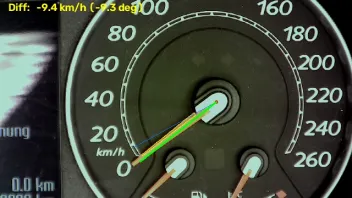
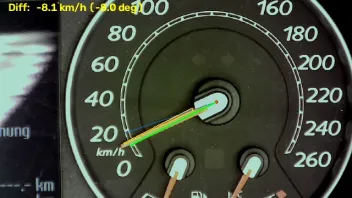
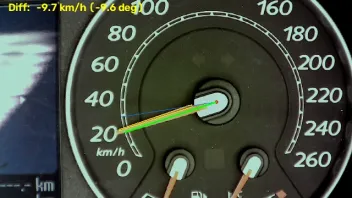
Die Idee war, mittels eines Scriptes schrittweise die simulierte Fahrzeuggeschwindigkeit in 10-km/h-Schritten von 0 bis 260 km/h (27 Prüfstufen) zu durchlaufen. Dabei jedes mal kurz anzuhalten, ein Foto mit der USB-Kamera zu machen und zu verarbeiten. Dabei mittels OpenCV die Nadel und ihren Winkel zu erfassen (grüne Linie) sowie die Position der gesendeten Geschwindigkeit auf die Tachoscheibe zu projezieren (blaue Linie). Anschließend gibt der Differenzwinkel die Geschwindigkeitsabweichung wieder (SOLL/IST).
Optische Zeigererfassung mit USB-Kamera und OpenCV
Eine USB-Kamera schaut von oben, möglichst gerade auf die Mitte der Tachonadel, um optische Verzerrungen bestmöglich zu verhindern.
- Skalen-Geometrie: Die Zifferblatt-Skala reicht von 0 km/h (141,5°) bis 260 km/h (398,5° bzw. 38,5°), was einem Gesamtwinkel von 257,0° entspricht (~0,988° pro km/h)
- Zeigersegmentierung: In einer kreisförmigen Ringzone um das Drehzentrum wird die beleuchtete orange Nadel farblich isoliert. Die darunter liegenden Tank- und Kühlwassernadeln werden per Maske ausgeblendet
- Linienfit (PCA / fitLine): Durch die Konturpunkte des Zeigerschafts wird eine Ausgleichsgerade gelegt. Dies liefert den exakten Winkel gradgenau und unabhängig von Umgebungslicht
Messergebnisse (0 bis 260 km/h)
Hier die aufgenommene Bildreihe, bereits nachbearbeitet:
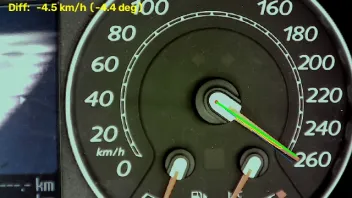
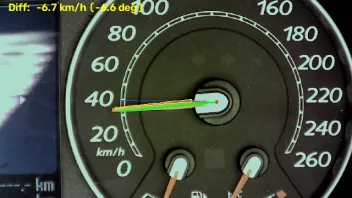
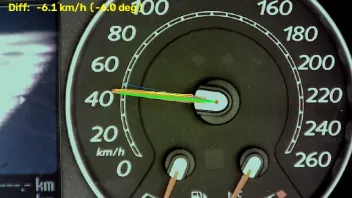
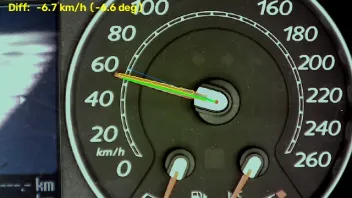
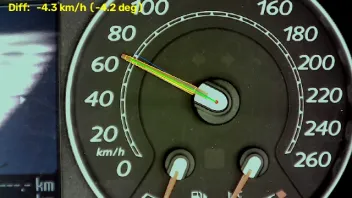
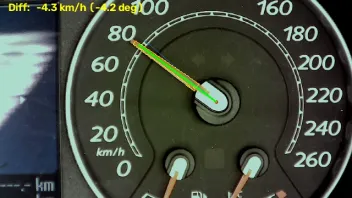
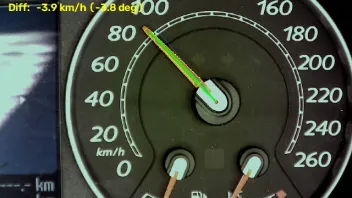
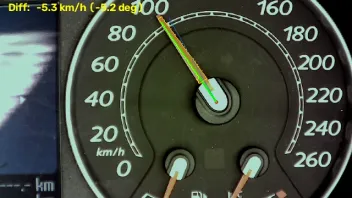
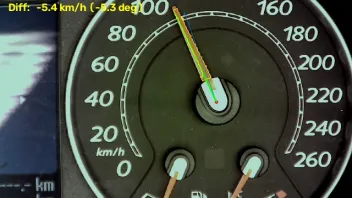
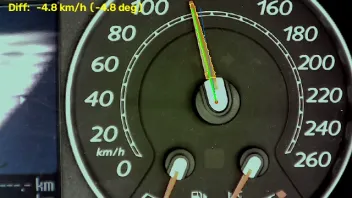
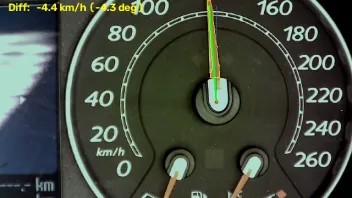
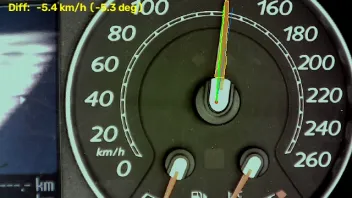
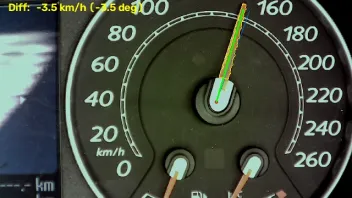
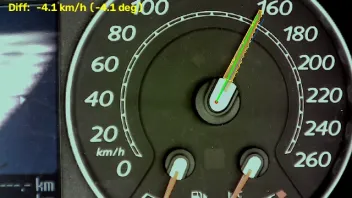
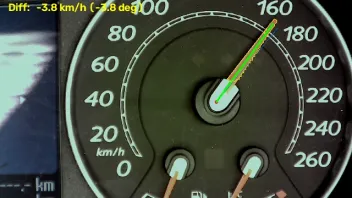
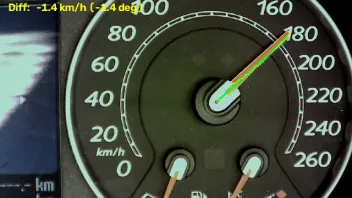
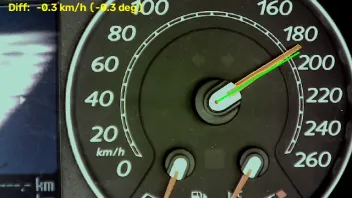
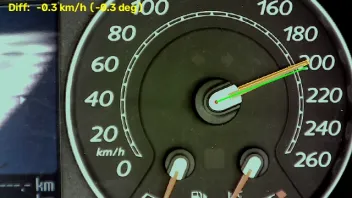
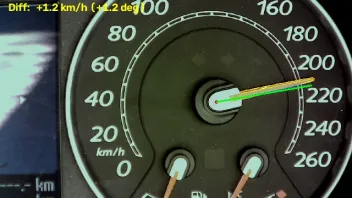
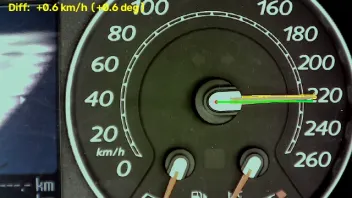
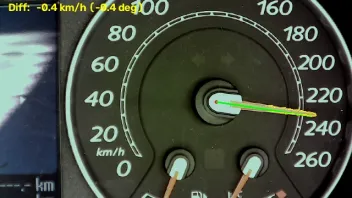
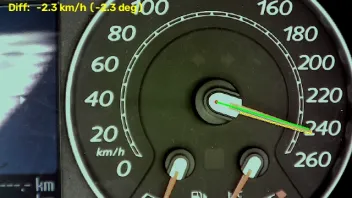
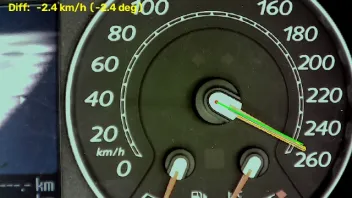
Und hier die dabei ermittelten Werte:
| Soll (km/h) | Soll-Winkel | Gemessener Nadelwinkel | Nadelanzeige (km/h) | Abweichung Δv | Abweichung Δθ |
|---|---|---|---|---|---|
| 0 km/h | 141,5° | 142,4° | 0,9 km/h | +0,9 km/h | +0,9° |
| 10 km/h | 151,4° | 142,1° | 0,6 km/h | -9,4 km/h | -9,3° |
| 20 km/h | 161,3° | 153,3° | 11,9 km/h | -8,1 km/h | -8,0° |
| 30 km/h | 171,2° | 161,5° | 20,3 km/h | -9,7 km/h | -9,6° |
| 40 km/h | 181,0° | 174,4° | 33,3 km/h | -6,7 km/h | -6,6° |
| 50 km/h | 190,9° | 184,9° | 43,9 km/h | -6,1 km/h | -6,0° |
| 60 km/h | 200,8° | 194,2° | 53,3 km/h | -6,7 km/h | -6,6° |
| 70 km/h | 210,7° | 206,5° | 65,7 km/h | -4,3 km/h | -4,2° |
| 80 km/h | 220,6° | 216,4° | 75,8 km/h | -4,3 km/h | -4,2° |
| 90 km/h | 230,5° | 226,6° | 86,1 km/h | -3,9 km/h | -3,8° |
| 100 km/h | 240,4° | 235,1° | 94,7 km/h | -5,3 km/h | -5,2° |
| 110 km/h | 250,2° | 244,9° | 104,7 km/h | -5,4 km/h | -5,3° |
| 120 km/h | 260,1° | 255,4° | 115,2 km/h | -4,8 km/h | -4,8° |
| 130 km/h | 270,0° | 265,7° | 125,6 km/h | -4,4 km/h | -4,3° |
| 140 km/h | 279,9° | 274,5° | 134,6 km/h | -5,4 km/h | -5,3° |
| 150 km/h | 289,8° | 286,3° | 146,5 km/h | -3,5 km/h | -3,5° |
| 160 km/h | 299,7° | 295,6° | 155,9 km/h | -4,1 km/h | -4,1° |
| 170 km/h | 309,5° | 305,8° | 166,2 km/h | -3,8 km/h | -3,8° |
| 180 km/h | 319,4° | 318,0° | 178,6 km/h | -1,4 km/h | -1,4° |
| 190 km/h | 329,3° | 329,0° | 189,7 km/h | -0,3 km/h | -0,3° |
| 200 km/h | 339,2° | 338,9° | 199,7 km/h | -0,3 km/h | -0,3° |
| 210 km/h | 349,1° | 350,3° | 211,2 km/h | +1,2 km/h | +1,2° |
| 220 km/h | 359,0° | 359,6° | 220,6 km/h | +0,6 km/h | +0,6° |
| 230 km/h | 368,9° | 8,5° | 229,6 km/h | -0,4 km/h | -0,4° |
| 240 km/h | 378,7° | 16,4° | 237,7 km/h | -2,3 km/h | -2,3° |
| 250 km/h | 388,6° | 26,2° | 247,6 km/h | -2,4 km/h | -2,4° |
| 260 km/h | 398,5° | 34,1° | 255,5 km/h | -4,5 km/h | -4,4° |
Erkenntnisse
- Stillstandberuhigung / Zero Suppression (0–15 km/h):
Bei 10 km/h verbleibt die Nadel exakt auf der Nullposition. Das IPC ignoriert Geschwindigkeiten unter ca. 15 km/h, vermutlich um Zittern bei Kriech- oder Rangiertempo zu unterbinden - Konstante Linearität im Hauptfahrbereich (50–170 km/h):
Zwischen 50 und 170 km/h verläuft der Zeiger extrem linear. Er weist einen gleichmäßigen Versatz von rund -4 bis -5 km/h gegenüber der rein theoretischen Zifferblattteilung auf. - Hohe Präzision im oberen Geschwindigkeitsbereich (180–230 km/h):
Zwischen 180 und 230 km/h deckt sich die Zeigerstellung fast perfekt mit den Skalenstrichen (Abweichung unter 0,5 km/h)
Mit dieser Methode lässt sich nach Zeigertausch oder Tachoumbauten innerhalb von knapp 60 Sekunden vollautomatisch ein Kalibrierprotokoll erstellen.